
MIT kağıt inceliğinde yüzen canlı robot geliştirdi
MIT araştırmacıları, tek katmanlı canlı kas dokusuyla su altında hareket eden ince bir biyohibrit robot geliştirdi. Işıkla yönlendirilen robot, petri kabındaki labirentte ilerlemeyi başardı.
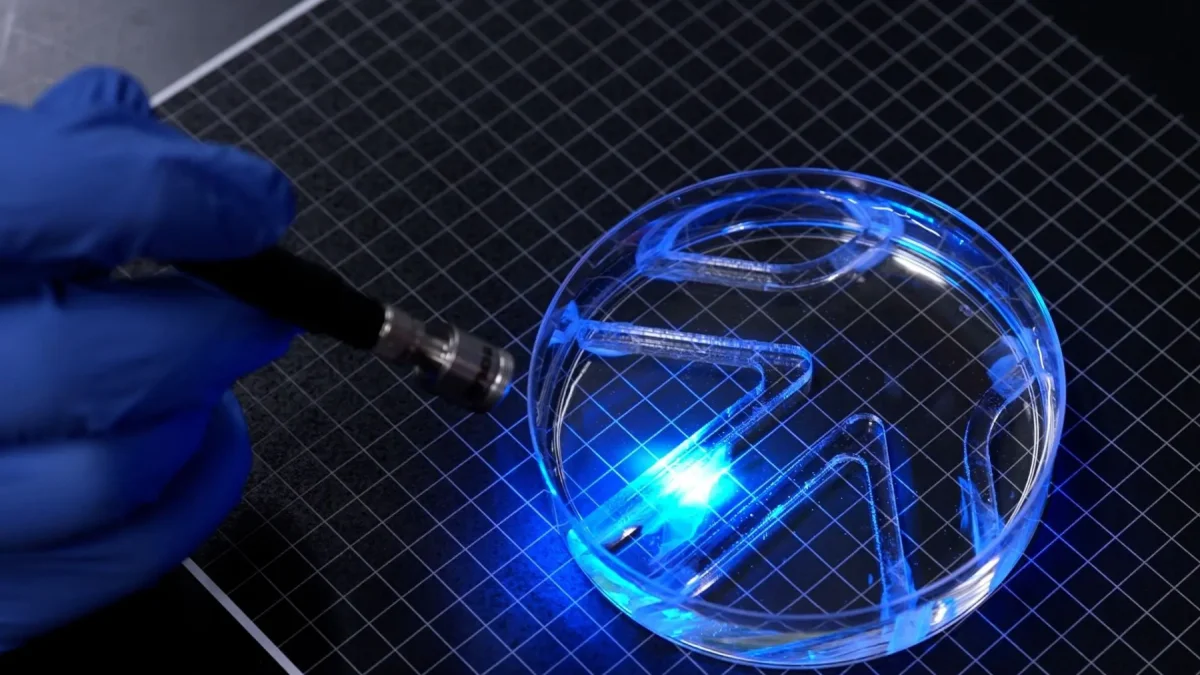
Massachusetts Teknoloji Enstitüsü (MIT) Makine Mühendisliği Bölümü Doçenti Ritu Raman ve ekibi, daha az biyolojik malzemeyle çalışabilen yeni bir robot tasarladı. Jelatin bazlı esnek bir iskelet üzerinde yetiştirilen tek katmanlı canlı kas dokusu, robotun su altında hareket etmesini sağlıyor. Tasarım, hareket verimliliğini artırırken üretimde kullanılan biyolojik malzeme miktarını da belirgin biçimde azaltıyor.
TEK KATMANLI KAS
Geleneksel biyohibrit robotlarda, laboratuvarda üretilen milyonlarca kas hücresinden oluşan hacimli ve üç boyutlu yapılar kullanılıyor. MIT ekibinin geliştirdiği model ise yalnızca bir hücre katmanıyla işlev görüyor.
Canlı dokunun jelatin bazlı esnek iskeletle birleştirilmesi, daha az biyolojik ham madde kullanılarak hareket elde edilmesine imkân tanıyor. Bu yaklaşım, mikro robotik sistemlerin tasarımı ve üretiminde malzeme ihtiyacını azaltan bir yöntem sunuyor.
IŞIKLA HASSAS HAREKET
Robotun gövdesi, yaklaşık yarım milimetre kalınlığındaki jelatin metakrilat (GelMA) filmden oluşuyor. Gövdede yüzgeç işlevi gören iki esnek bölüm bulunuyor. İnsan saçından daha ince bir canlı kas hücresi katmanıyla kaplanan bu yüzgeçlerdeki hücreler, ışık uyarılarına kasılarak tepki verecek şekilde genetik olarak tasarlandı.
Araştırmacılar, laboratuvar testlerinde harici bir ışık kaynağı kullanarak iki yüzgecin çırpınma zamanını kontrol etti. Böylece robot, petri kabı içindeki su altı labirentinde yön değiştirerek ilerledi. Dakikada kendi vücut uzunluğunun yaklaşık dört katı mesafe katetmesi, sistemin ışıkla hassas biçimde yönlendirilebildiğini gösterdi.
KASLARA IŞIK ANTRENMANI
Ekip, önceki tasarımlarda hareketi 100 mikrometreyle sınırlayan engeli aşmak için malzeme özelliklerini ve doku mühendisliği yöntemlerini yeniden düzenledi. Hücrelerin birbiriyle koordineli çalışan kas lifleri hâlinde hizalanmasını sağlamak amacıyla jel yüzeyinde kare tabanlı oluklar oluşturuldu.
apının esnekliğini korurken kasılma kuvvetini artıran GelMA bileşimi de tasarıma dâhil edildi. Araştırmacılar, robotun montajından önce kas dokusuna düzenli ışık uyarıları vererek bir antrenman programı uyguladı. Bu hazırlıkla hücrelerin üretim aşamasında oluşturduğu kuvvetin ve dayanıklılığının en uygun düzeye çıkarılması sağlandı.
HASSAS GÖREVLERE ADAY
Canlı doku ile sentetik malzemeyi birleştiren tasarım, sert donanım bileşenlerinin hareketi sınırladığı hassas veya öngörülemez ortamlarda kullanılabilecek bir yapı sunuyor. Sucul ekosistemlerin incelenmesi ve mikro ölçekte hassas görevlerin yürütülmesi, sistemin olası ticari uygulamaları arasında yer alıyor. Ancak cihaz henüz erken aşamadaki bir araştırma prototipi.
Hareketleri manuel ışık kontrolüyle yönetilen robotun daha hızlı yüzebilmesi için gövde tasarımını iyileştirme çalışmaları sürüyor. Mikro ölçekte canlı doku ve sentetik malzeme arasında sağlanan uyum, gelecekte geliştirilecek hassas çevresel izleme araçları ile biyomedikal donanımlar için teknolojik bir temel oluşturuyor.
Yorum yazmak için giriş yapın.
Henüz yorum yok. İlk yorumu siz yazın.