
Afet bölgelerinde görevli drone için anlık navigasyon sistemi
MIT araştırmacıları, drone’ların bilinmeyen ortamlarda hareketli engellerden kaçınmasını sağlayan SANDO navigasyon yöntemini geliştirdi. Sistem, simülasyonların yanı sıra gerçekleştirilen 12 gerçek uçuşta da hareketli engellerden kaçınmayı başardı.

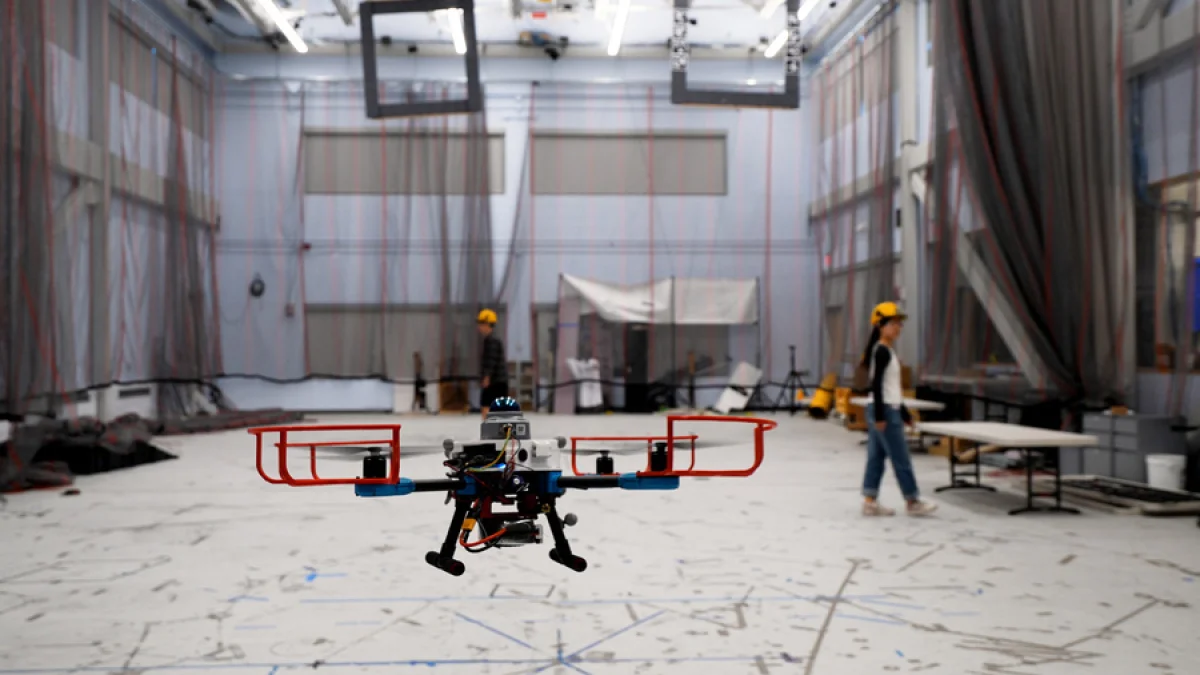
MIT, SANDO adını verdiği yeni navigasyon yöntemi ile afet müdahale drone’lerin tehlikeli ve bilinmeyen ortamlarda uçmasını sağlayacak. Her şeyin yerle bir olduğu afet bölgelerinde haritalar kullanılamaz hale gelir, bir drone için önceden planlanmış rotayı takip etmek imkansızlaşır. MIT’nin geliştirdiği yeni navigasyon sistemi SANDO, böyle bir ortamda güvenli bir uçuş koridoru oluşturmaya odaklanıyor.
Drone’nun haritasız, rotasız çarpışmalardan kaçınmasını sağlarken matematiksel bir çarpışma önleme sistemi ile bilinmeyen ortamlarda rotalar planlıyor. Navigasyon sistemleri bir drone’nun kameralarını ve sensörlerini kullanarak varış noktasına gideceği bir rota belirler. MIT araştırmacıları, hali hazırda kullanılan birçok sistemin yalnızca sabit engeller ve bilinen riskler için resmi güvenlik garantisi sunduğuna dikkat çekiyor. Bir kısım sistem ise herhangi bir çarpışmanın gerçekleşmeyeceğini matematiksel olarak garanti etmeksizin hareketli nesnelerden bütünüyle kaçınıyor.
12 UÇUŞ BAŞARILI
SANDO ise tek bir tahmine güvenmiyor, tüm olasılıklar etrafında planlama yapıyor. Sistem, hareketli engelleri tespit ediyor, hızla gruplandırıp izliyor, ardından her birinin belirli bir süre içinde ne kadar değişim gösterebileceğine dair olasılıklar içeren sanal bir küreyle çevreliyor. Planlayıcı ne kadar uzun süreli öngörüde bulunursa söz konusu küre o kadar genişliyor. SANDO, ihtimallerle sürekli genişleyen tampon bölgelerin etrafında engelsiz bölgelerden oluşan birbirine bağlı bir güvenlik koridoru oluşturuyor. Koridor zamanla değişiyor; çünkü SANDO drone’nun yoluna girebilecek yeni tehlikeleri sürekli hesaplıyor ve böylece geleceğe yönelik güvenliği garanti edebiliyor.
SANDO simülasyonlarda ve şu ana kadar yaptığı 12 gerçek uçuşta önüne çıkan her hareketli engelden kaçmayı başardı. Belirlediği güvenlik koridoru içinde en hızlı yörüngeyi hesaplayarak hem bu koridoru hem de uçuş rotasını sürekli güncelledi. Elde edilen sonuçlar buluşun yaklaşımını desteklese de 12 başarılı uçuş her tür afete hazır olunduğu anlamına gelmiyor. Çünkü buradaki matematiksel garanti engel hızı sınırının doğru olmasına bağlı. Bu sınırdan daha hızlı hareket eden bir nesne güvenlik hattının dışında kalıyor. Yani daha yapılacak çok iş var.
Yorum yazmak için giriş yapın.
Henüz yorum yok. İlk yorumu siz yazın.